Décoder le message d’une balise de détresse, c’est savoir qui appelle à l’aide et, avec un peu de chance, où à quelques centaines de mètres près. C’est ce que fait l’application EPIRB 406, désormais livrée avec le firmware F4HWN. Mais sur le terrain, il reste à parcourir ces dernières centaines de mètres, et à trouver la balise elle-même, parfois sous une carlingue, dans un fossé ou au fond d’un sac.
Pour cette dernière étape, on ne lit plus le message : on suit le signal. C’est le rôle de Sig Finder, une nouvelle application pour le Quansheng UV-K1 et l’UV-K5 V3, qui transforme le talkie-walkie en radiogoniomètre de poche. Et elle sait répondre à une question qu’on se pose souvent sur 121,5 MHz : est-ce que ce que j’entends est vraiment une balise ?
Le signal qu’on suit : la balise de radioralliement
Une balise de détresse moderne (EPIRB sur un bateau, ELT dans un avion, PLB pour une personne) émet sur deux fréquences. Sur 406 MHz, un court message numérique toutes les cinquante secondes, pour les satellites Cospas-Sarsat. Et sur 121,5 MHz, un signal continu, fait pour être suivi par les équipes de recherche : la balise de radioralliement, ou « homer ».
Ce signal est très reconnaissable à l’oreille. C’est une porteuse modulée en amplitude par un son qui descend, de 1 600 Hz vers 300 Hz environ, deux à quatre fois par seconde. On entend une sorte de « piou-piou-piou » continu, que les bénévoles des ADRASEC connaissent bien. Les avions de ligne et les contrôleurs aériens écoutent aussi cette fréquence de détresse aéronautique.
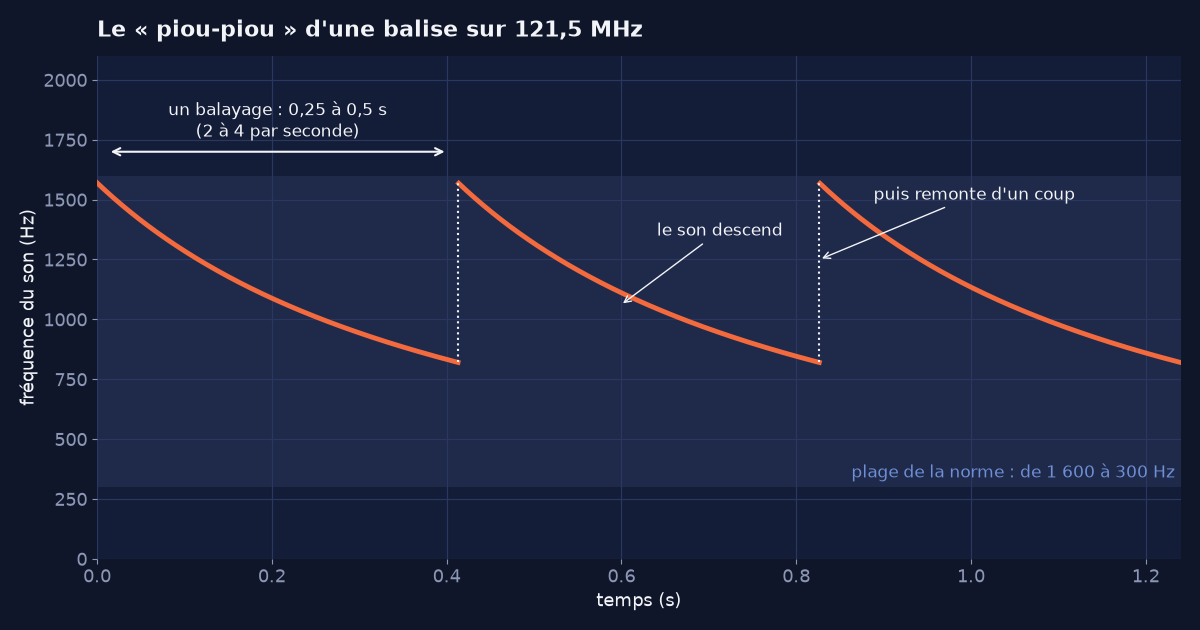
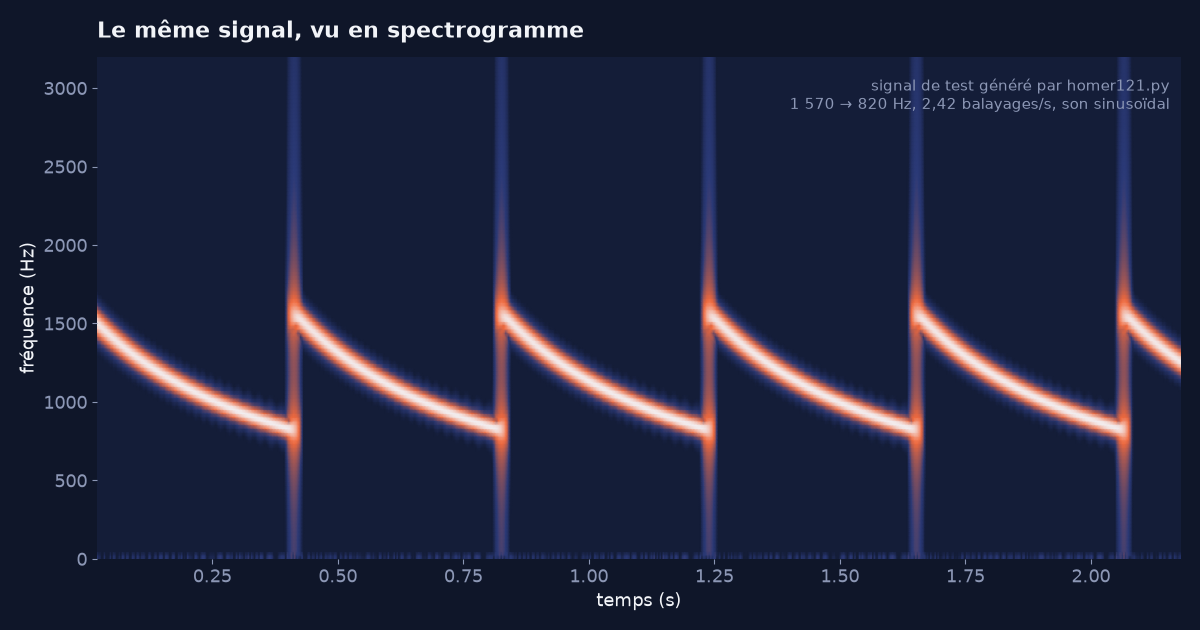
Le problème, c’est que 121,5 MHz n’est pas toujours silencieuse. Un micro resté coincé en émission, un appareil électronique qui rayonne, une autre porteuse : sur un récepteur, tout cela peut sonner aussi fort qu’une balise. Avant de partir à pied pendant une heure, il vaut mieux savoir ce qu’on chasse.
D’où vient l’application
Le firmware d’Armel, F4HWN, contient déjà une application de chasse au renard, FoxHunt : on cherche un émetteur caché avec une antenne directive, en suivant la force du signal. Je suis parti de sa partie « chasse » pour en faire une version dédiée aux balises sur 121,5 et 243 MHz, que j’avais appelée EPIRB Finder.
En la reprenant ces derniers jours, je me suis rendu compte que le nom était trompeur. Rien dans la recherche de direction n’est propre aux balises : l’application mesure la force du signal avant même qu’il soit démodulé, et ne change jamais de fréquence. Elle fonctionne donc sur n’importe quelle porteuse, en AM, en FM ou en USB : une balise, un renard, un brouilleur. Elle s’appelle désormais Sig Finder, pour « signal finder ». Ce qui est propre aux balises, c’est le détecteur que j’y ai ajouté.
Comment on s’en sert
Il faut une antenne directive, une petite Yagi ou une antenne à cadre, branchée sur la radio. On règle le VFO sur la fréquence à suivre, en AM pour une balise, on lance l’application, et on tourne lentement sur soi-même.
L’écran n’affiche pas la force du signal en valeur absolue, mais l’écart avec le niveau le plus fort entendu jusque-là, le « pic ». Un grand 0 veut dire qu’on est pile dans l’axe. C’est un choix important : près de la balise, le signal devient très fort et un indicateur classique sature. Ici, la référence suit, et l’application continue d’indiquer la meilleure direction jusqu’aux derniers mètres. Un atténuateur automatique aide aussi : il réduit le gain de la radio avant que le signal ne sature, puis recale le pic et l’historique pour que les mesures restent comparables.
Deux façons de chercher, avec la touche 1 :
- FOLLOW : le pic redescend doucement (de 0,5 à 4 dB par seconde, touche
5). L’application répond à la question « quelle est la meilleure direction de ces dernières secondes ? ». C’est le mode pour marcher vers la source. - SWEEP : le pic ne redescend jamais. On appuie sur
MENU, on fait un tour complet, puis on revient en arrière jusqu’à ce que l’application indique le maximum. C’est le mode pour prendre un relèvement soigné depuis un point fixe.
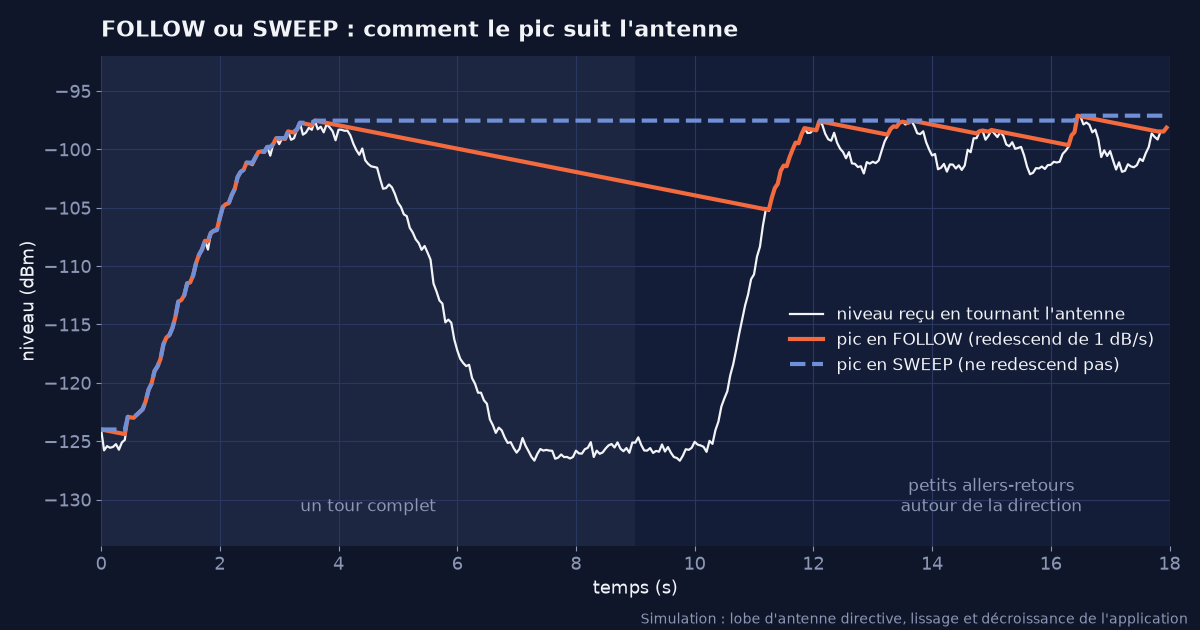
Pour ne pas avoir les yeux rivés sur l’écran, la touche 2 choisit le son : coupé, des bips qui accélèrent et montent dans l’aigu à l’approche du pic, avec un gazouillis rapide une fois dans l’axe, ou l’écoute du signal lui-même en AM, FM ou USB. Sous l’écart au pic, une barre se remplit à l’approche du maximum, et un graphique montre les 18 dernières secondes : on y voit le lobe de l’antenne passer pendant qu’on tourne.
Les autres touches : 3 ou les flèches pour régler l’atténuateur à la main, 4 pour l’atténuateur automatique, 6 pour garder le rétroéclairage allumé pendant une longue recherche, un appui long sur F pour verrouiller le clavier dans la poche, et EXIT pour quitter. Les réglages sont conservés d’une fois sur l’autre.
Le détecteur de balise
C’est la vraie nouveauté. Quand le signal porte la modulation d’une balise, l’application affiche ELT dans la barre d’état, et juste au-dessus du graphique, la plage et le rythme du son mesuré, par exemple ELT 1480>840Hz 2.6Hz.
Pour y arriver, j’ai réutilisé le chemin découvert pour EPIRB 406 : le son reçu par la radio arrive sur une broche du processeur, qu’on peut mesurer 9 600 fois par seconde. L’application le fait pendant les pauses de sa boucle principale, sans rien ralentir. Toutes les 25 millisecondes, elle compte combien de fois le son passe par zéro, ce qui donne sa fréquence. Elle regarde ensuite si cette fréquence descend régulièrement puis remonte d’un coup, comme le « piou » d’une balise.
Un seul « piou » ne suffit pas. Il en faut trois de suite, au même rythme et partant de la même note, avec une descente d’au moins 400 Hz qui passe sous 1 050 Hz. Le bruit, une tonalité fixe, une voix ou un son qui monte au lieu de descendre ne remplissent pas ces conditions. En pratique, ELT apparaît en une à deux secondes, et disparaît moins d’une seconde après la fin du signal.
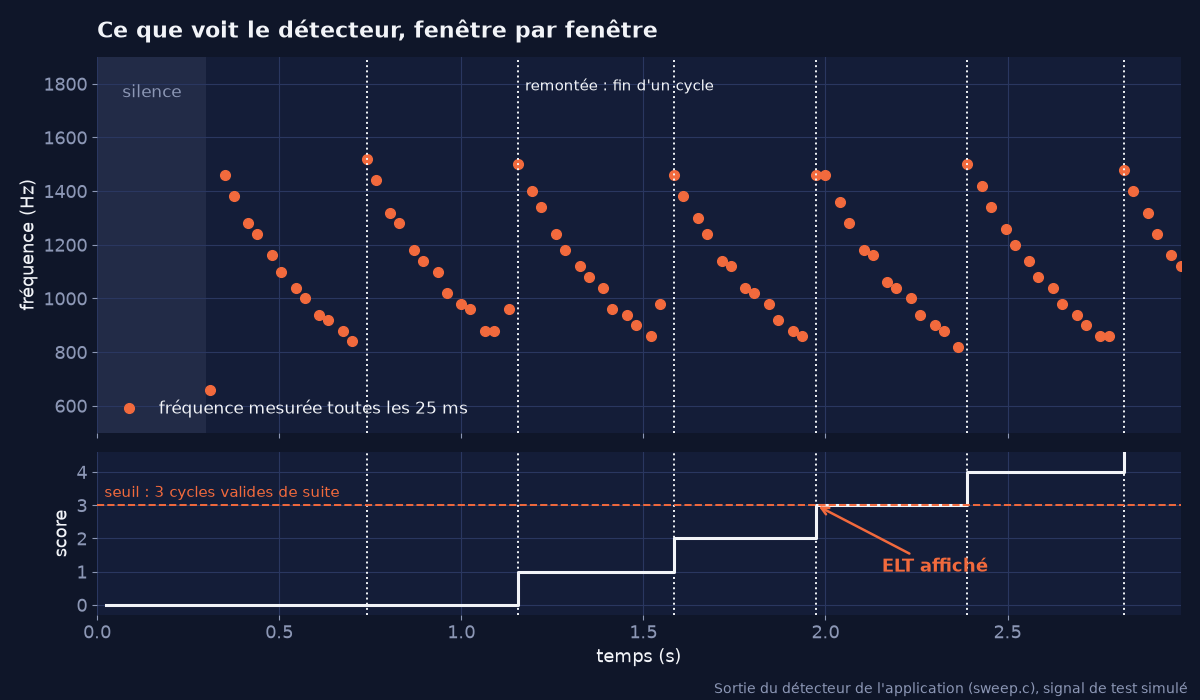
ELT s’affiche, 1,7 seconde après le début du signal. Données : sortie réelle du détecteur de l’application, sur un signal de test simulé. Graphique : F4WAT.Un détail pratique : la broche mesurée se trouve avant l’amplificateur du haut-parleur. La détection fonctionne donc son coupé. Elle ne fonctionne pas en mode bips, parce que le son reçu y est coupé entre deux bips. La bonne méthode : son coupé jusqu’à ce que ELT confirme qu’il s’agit bien d’une balise, puis bips pour trouver la direction.
Comment je l’ai testée, sans jamais émettre sur 121,5 MHz
Impossible, évidemment, de tester un détecteur de balise en émettant sur une fréquence de détresse. Tous les essais se sont faits sur 433,650 MHz, une fréquence de la bande radioamateur, avec la radio réglée en AM.
- Sur l’ordinateur d’abord. Le détecteur tourne aussi sur un Mac, nourri par un signal simulé qui reproduit ce que voit le processeur de la radio, défauts compris. 57 cas : tous les « piou » que la norme autorise, faibles ou noyés dans le bruit, doivent être reconnus en quelques secondes, et le bruit seul (dix minutes), une tonalité fixe, une voix simulée ou un son qui monte ne doivent jamais l’être. C’est ce banc qui a révélé, et permis de corriger, plusieurs défauts avant le moindre essai sur la radio.
- Avec un Flipper Zero. Comme pour EPIRB 406, le Flipper ne sait pas faire exactement ce qu’il faudrait : il ne module pas en amplitude. En revanche, il sait allumer et éteindre sa porteuse très vite. En l’allumant et en l’éteignant au rythme du son, on obtient une modulation d’amplitude à 100 % avec un son carré, une forme que la norme des balises autorise d’ailleurs. Un petit script fabrique quatre fichiers de balise, du plus lent au plus rapide, et deux fichiers pièges (un son qui monte, une tonalité fixe) qui ne doivent pas déclencher la détection.
- Avec un LimeSDR. Un script génère un vrai signal de balise en AM, avec un son sinusoïdal comme sur un enregistrement de vraie balise, en direct ou sous forme de fichiers, avec un indicatif en morse pour identifier l’émission.
Sur mon UV-K1, la détection fonctionne avec les fichiers du Flipper Zero comme avec ceux du LimeSDR, et les fichiers pièges ne la déclenchent jamais. Les scripts de test refusent d’ailleurs d’émettre sur 121,5, 243 et 406 MHz, même par erreur.
Toujours plus petit
Les applications du firmware doivent tenir dans 4 kilo-octets. Avec le détecteur, Sig Finder en occupait 3 604. Une dernière passe, sans rien changer à son fonctionnement, l’a ramenée à 3 276 octets. L’essentiel du gain vient d’un détail du processeur : il accède plus facilement aux données rangées au début d’une structure qu’à celles rangées loin. Déplacer les données du détecteur a suffi à économiser 152 octets. Pour être sûr de n’avoir rien cassé, l’ancienne et la nouvelle version du détecteur ont été comparées sur près de 400 000 fenêtres de signal : elles donnent exactement le même résultat à chaque fois.
Comment l’essayer
J’ai proposé l’application à Armel pour qu’elle rejoigne le firmware officiel, comme EPIRB 406 : la demande est en cours d’examen sur GitHub. En attendant, elle se compile depuis mon dépôt, et s’installe comme les autres applications.
- Il faut l’édition Labs du firmware F4HWN 6.1, sur UV-K1 ou UV-K5 V3, installée avec UV Studio après avoir sauvegardé la calibration de la radio.
- Installer le fichier
SigFinder.appavec UV Studio. - Sur la radio, régler le VFO sur la fréquence à suivre, en AM pour une balise.
- Lancer l’application : touche
F, puis7, choisir Sig Finder et valider avecM.
Le mode d’emploi complet, avec toutes les touches et le détail de l’écran, se trouve dans le README de l’application.
Ce que je retiens
Un bon nom dit ce que fait l’outil. EPIRB Finder laissait croire que l’application ne servait qu’aux balises. En la renommant, j’ai mieux compris ce qu’elle était : un outil de radiogoniométrie général, avec en plus un détecteur spécialisé.
Tester sur ordinateur fait gagner un temps fou. Les défauts trouvés par le banc simulé auraient pris des heures à comprendre avec la radio en main. Sur le Mac, il suffisait de rejouer le cas qui échouait et de regarder, fenêtre par fenêtre, ce que le détecteur voyait.
Savoir ce qu’on cherche compte autant que savoir où. Sur une fréquence de détresse, une fausse piste coûte du temps à tout le monde. Trois « piou » réguliers suffisent pour lever le doute.
Les limites
- Le détecteur n’a encore jamais entendu une vraie balise, seulement des émetteurs de test sur 433,650 MHz. Ce sera la prochaine étape, idéalement lors d’un exercice ADRASEC.
- Il ne reconnaît que le son descendant que la norme impose aux balises. Pour tout autre signal, il affiche simplement la fréquence du son reçu.
- Pas de détection en mode bips, comme expliqué plus haut.
- L’édition Labs est expérimentale : à installer en connaissance de cause.
Et les rappels qui ne changent pas : l’application ne fait que recevoir. On n’émet jamais de signal de test sur 121,5, 243 ou 406 MHz : ce sont des fréquences de détresse surveillées, et un essai y devient une fausse alerte. C’est un outil d’expérimentation et d’apprentissage, qui ne remplace en rien les moyens officiels de recherche et de sauvetage. Si vous captez un jour une vraie balise de détresse, prévenez les secours (112, ou le 196 en mer).
Pour aller plus loin
- Le décodeur de messages de balise, entré dans le firmware officiel : Le décodeur de balises de détresse entre officiellement dans le firmware F4HWN
- Toute l’histoire du décodeur : Décoder une balise de détresse avec un talkie-walkie à quelques dizaines d’euros
- La demande d’intégration de Sig Finder dans le firmware F4HWN : pull request #621
- Le code de l’application et ses outils de test : App/apps/sigfind
- UV Studio, pour installer le firmware et les applications : armel.github.io/uvstudio
- La radio, Quansheng UV-K1 (lien affilié Amazon) : voir sur Amazon
- L’application Android EPIRB RX, qui aide aussi à retrouver une balise : Chercher une balise de détresse avec son smartphone
- ADRASEC 27, radioamateurs au service de la Sécurité civile dans l’Eure : www.adrasec27.org
Illustration d’en-tête : générée avec Google Gemini. Graphiques : F4WAT.
Johan Denoyer, F4WAT
Les liens vers Amazon sont des liens affiliés : si vous achetez par leur intermédiaire, je touche une petite commission, sans surcoût pour vous. En tant que partenaire Amazon, je réalise un bénéfice sur les achats remplissant les conditions requises.